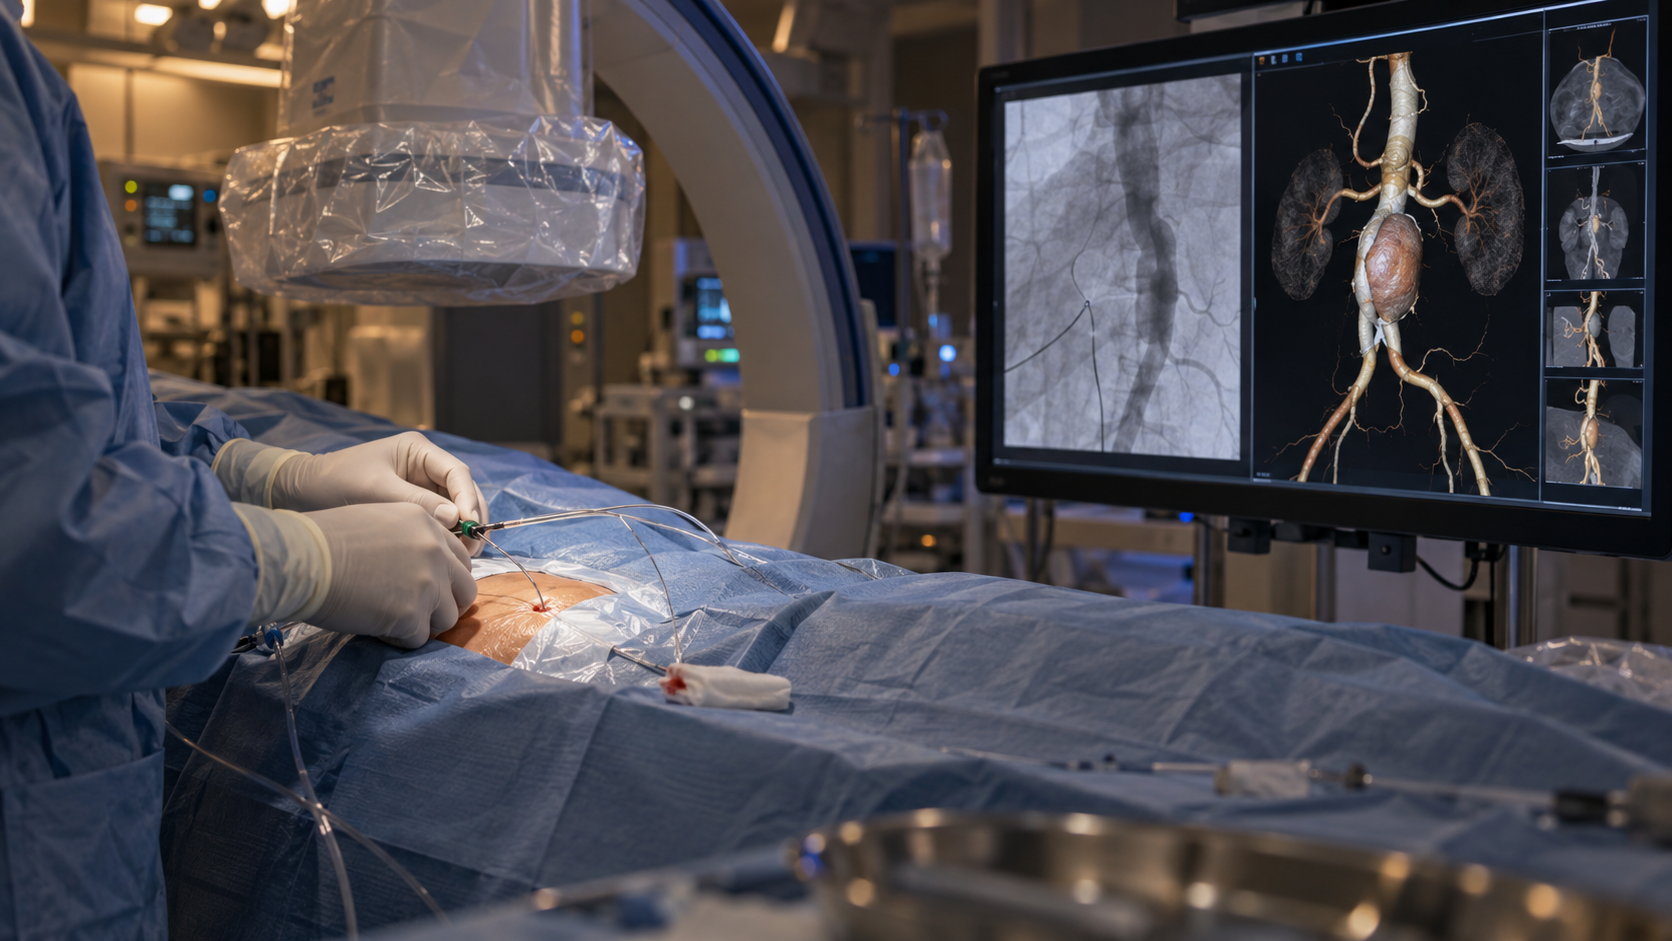
Во время малоинвазивных операций врачи нередко ориентируются по рентгеновскому изображению — быстрому, но плоскому. Чтобы безопасно провести катетер, эндоскоп или другой инструмент среди сосудов и органов, хирург должен мысленно совместить этот 2D-кадр с заранее сделанными КТ или МРТ. Это требует опыта, времени и несёт риск ошибки.
Исследователи MIT и клинических партнёров предложили систему xvr (X-ray volume registration), которая делает это сопоставление автоматически. Она готовит модель под конкретного пациента примерно за пять минут, а затем за секунды связывает текущий рентгеновский кадр с его трёхмерным сканом. Авторы сообщают о субмиллиметровой точности и преимуществе над прежними ИИ-подходами на данных из пяти больниц.
Ключевой ход — не пытаться создать универсальную модель, одинаково хорошую для всех. Из КТ или МРТ конкретного человека система физически моделирует тысячи возможных рентгеновских проекций и быстро дообучается именно под его анатомию. Поэтому обучение опирается не на «дорисованные» медицинские данные, а на симуляцию прохождения рентгеновского излучения через реальный снимок пациента.
Если подход подтвердит себя в реальной клинической практике, хирургические инструменты смогут получать более понятную трёхмерную привязку прямо во время вмешательства. Это не автопилот для хирурга, а инструмент, который делает плоский рентген информативнее — особенно там, где счёт идёт на минуты, например при экстренных сосудистых операциях.
Пока это исследовательская технология: её ещё предстоит проверить в широких проспективных клинических испытаниях и встроить в рабочий процесс больниц. Но направление выглядит зрелым: вместо обещаний «ИИ всё увидит» здесь есть конкретная задача, измеримая точность и понятный путь к пользе для пациента.</p>