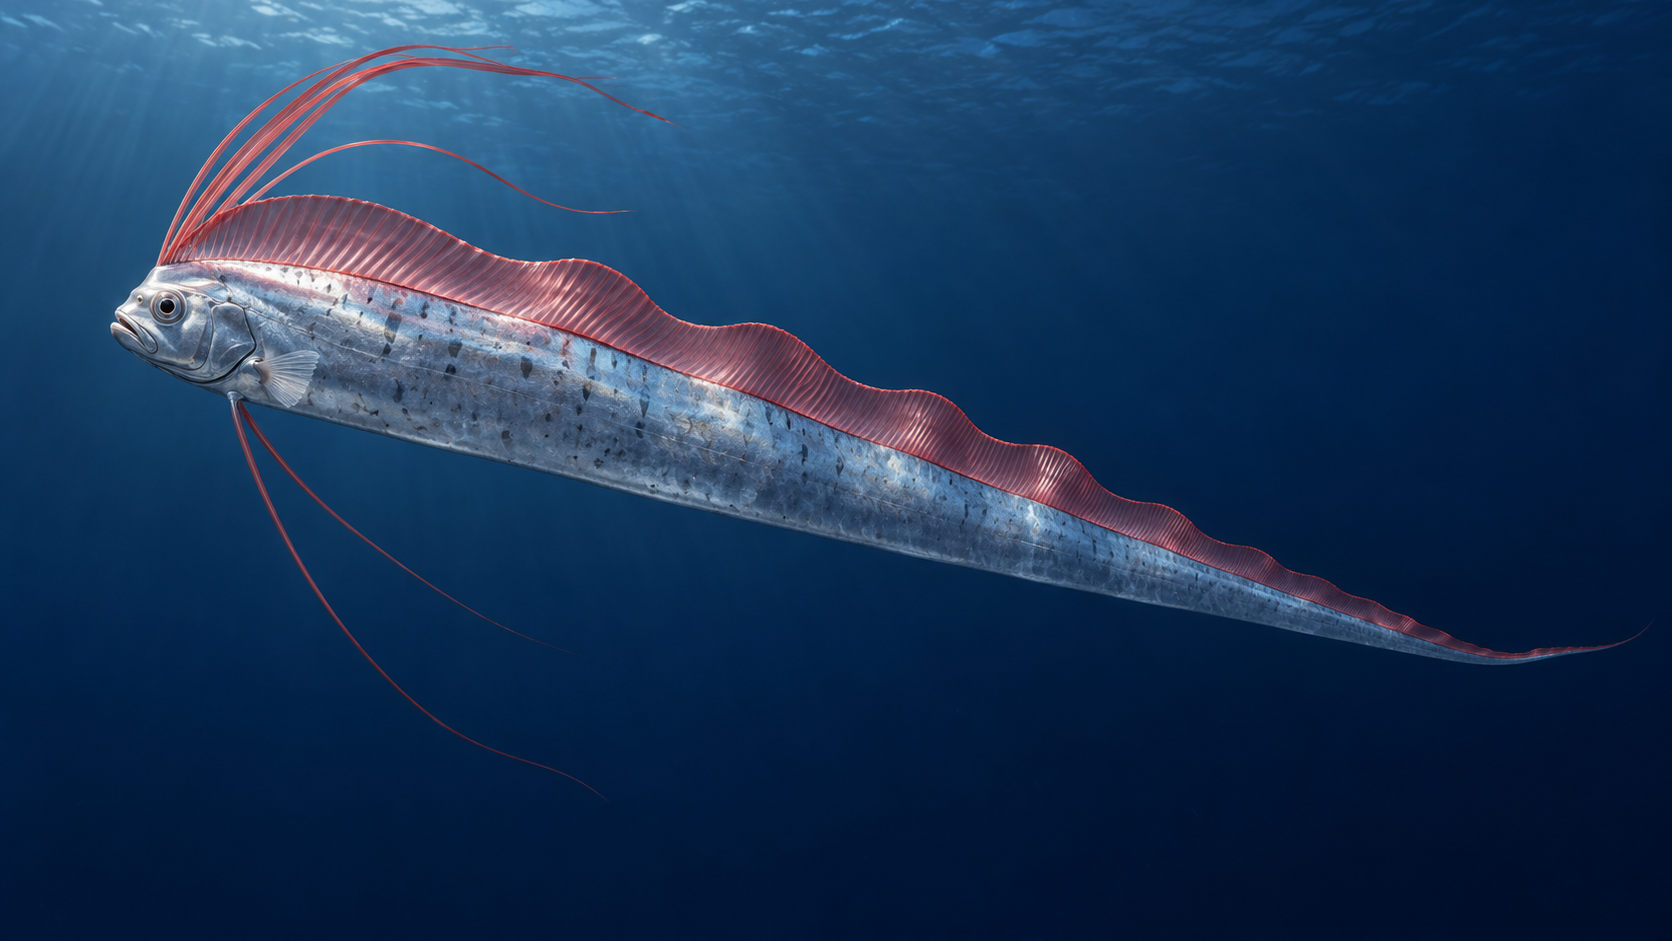
Исследователи Cornell изучили механизм движения сельдяного короля — длинной морской рыбы с лентообразным спинным плавником. Работа опубликована 30 сентября в Ichthyology and Herpetology. Интерес к её анатомии возник при поиске конструкции большого тихого подводного робота для наблюдения за океаном.
Движение создаёт плавник
Согласованное движение сотен лучей образует волны вдоль плавника. Рыба может перемещаться, не раскачивая весь корпус из стороны в сторону. Авторы описали мышцы и суставы, позволяющие каждому лучу совершать круговое движение, подобное движению джойстика.
Для исследования использовали анатомические препараты, гистологию, рентген, компьютерную томографию и видеозаписи. Разные участки плавника способны формировать волны в противоположных направлениях, обеспечивая тонкое управление движением.
Инженерная идея
Такая схема интересна для аппарата, который должен двигаться вперёд и назад, не распугивая животных. Если наблюдательная платформа сама заметно меняет поведение обитателей океана, это усложняет интерпретацию наблюдений.
Однако опубликованный результат — описание биологического механизма. Он не подтверждает, что большой робот уже построен, испытан или оказался тише аппаратов с винтами. Эти характеристики будущей конструкции придётся измерять отдельно.